

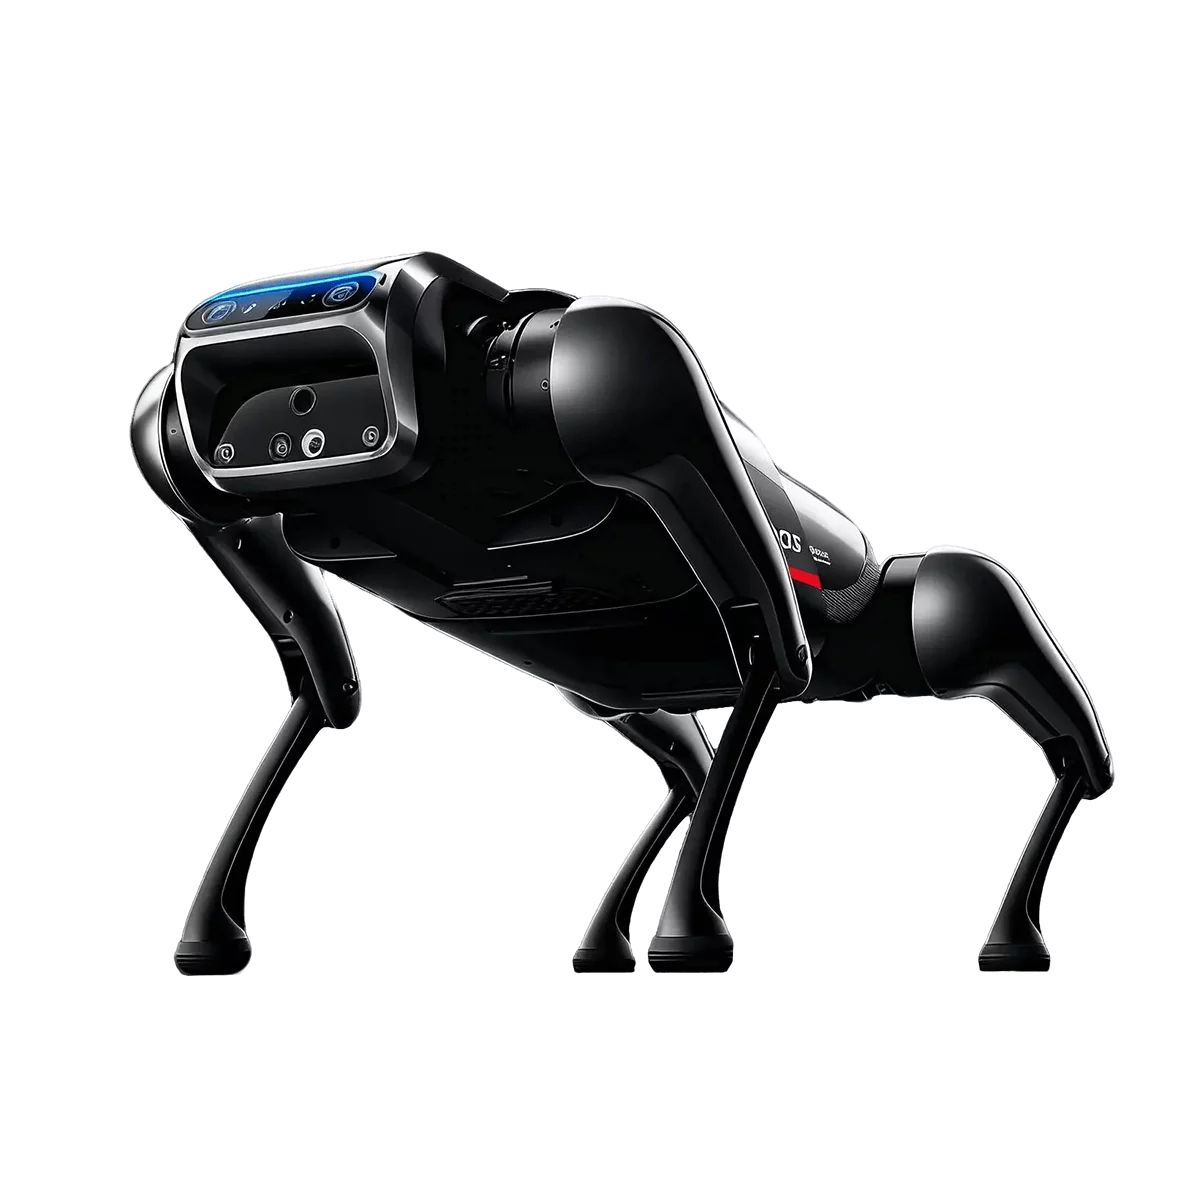
CyberDog
小米首款仿生四足「铁蛋」,3.2m/s 奔跑,感知与语音双在线
小米 CyberDog(铁蛋一代,工程探索版)是小米首款仿生四足机器人:14kg 机身配 12 个自由度(单腿 3 个),最大行走速度 3.2m/s、最大负载 3kg,续航约 1 小时。它有一套看得见的「感知系统」——Intel® Realsense™ D450 深度摄像头加 TOF、超声波、惯性测量单元等十余类传感器,地图构建、自主定位、自动避障、人脸识别人体跟随都能做;小爱同学语音交互,喊「铁蛋铁蛋」即可唤醒,支持握手、打滚、作揖等拟宠互动。内核同样硬核:NVIDIA Carmel 6 核 CPU 加 384 核 Volta GPU,Ubuntu 18.04 + ROS 2,面向发烧友与开发者开放探索。
更新于 2026-10-13 11:45
当前版本 · CyberDog
¥9,999
硬件清单
CyberDog 各版本硬件配置对比
按感知、计算、执行、能源、连接、结构六层拆解,对比不同版本差异。
当前页机型
CyberDog
¥9,999核心参数速览
关键规格横向对比 · 条形长度表示规格高低
同项最优同项最弱居中
| 核心参数 | CyberDog |
|---|---|
| 摄像头 | 深度摄像头 Intel® Realsense™ D450;AI交相互机 13MP;双目超广角相机 2MP |
| 全身自由度 | 整机12 |
| 腿部自由度 | 单腿3 |
| 关节扭矩 | 32N·m |
| 电池容量 | 标称21.6V⎓ 5.6Ah 120.9Wh(额定5.2Ah 112.3Wh) |
| 行走续航 | 约1小时(趴下、起立、静止姿态展示、常规地面稳定行走等基础行为综合测得) |
| 整机重量 | 14kg |
| 最高速度 | MAX 3.2m/s(实验室整机最大行走速度;最大安全行走速度1.6m/s) |
| 最大负载 | 3kg |
| 工作温度 | 0℃~40℃ |
硬件规格详细对比
按层级分组 · 绿色为同项最优,橙色为同项最弱
| 硬件项 | CyberDog¥9,999 |
|---|---|
| 感知层 · Sense | |
| 摄像头 | 深度摄像头 Intel® Realsense™ D450;AI交相互机 13MP;双目超广角相机 2MP |
| 麦克风阵列 | 6MIC环型阵列 |
| IMU 惯性测量 | 惯性测量单元 |
| GPS | GPS模组 |
| 计算层 · Compute | |
| 主控 SoC | 6-core NVIDIA Carmel ARM® v8.2 64-bit CPU |
| NPU 边缘算力 | 384-core NVIDIA Volta™ GPU with 48 Tensor Cores |
| 执行层 · Actuate | |
| 全身自由度 | 整机12 |
| 腿部自由度 | 单腿3 |
| 关节电机 | Ф93.9×54.7mm;560g |
| 关节编码器 | 14位 |
| 关节扭矩 | 32N·m |
| 运动层 · Motion | |
| 最高速度 | MAX 3.2m/s(实验室整机最大行走速度;最大安全行走速度1.6m/s) |
| 最大负载 | 3kg |
| 能源层 · Power | |
| 电池容量 | 标称21.6V⎓ 5.6Ah 120.9Wh(额定5.2Ah 112.3Wh) |
| 行走续航 | 约1小时(趴下、起立、静止姿态展示、常规地面稳定行走等基础行为综合测得) |
| 充电方式 | 电源适配器 AD100(输入100-240V~ 50/60Hz 1.6A;输出20V⎓5A MAX) |
| 电池电压 | 标称21.6V⎓ |
| 电池类型 | 锂离子电池 |
| 供电电压 | 12-30V⎓ |
| 连接层 · Connect | |
| 无线通信 | Wi-Fi IEEE 802.11 a/b/n/g/ac;蓝牙 4.2 |
| 扩展接口 | HDMI×1丨Type-C×3(快充、下载、外设扩展口) |
| 结构层 · Structure | |
| 机身高度 | 400mm |
| 整机重量 | 14kg |
| 外形尺寸 | 长771mm 宽355mm 高400mm |
| 折叠尺寸 | 长807mm 宽406mm 高206mm |
| 环境防护 · Environment | |
| 工作温度 | 0℃~40℃ |